刘秀金 / 作品集
个人项目 · 机器人实验
机械臂智能分拣实验室
- 项目
- 面向机器人学习与演示的分拣实验室,让用户操作机械臂抓取、搬运和归类物件,在连续任务中理解自动分拣如何完成。
- 我的工作
- 围绕机械臂分拣的完整操作过程,分析模型构建与运动控制的技术路线,搭建物件生成、抓取搬运和分类落位的项目框架,与 AI 协作完成浏览器实验室。
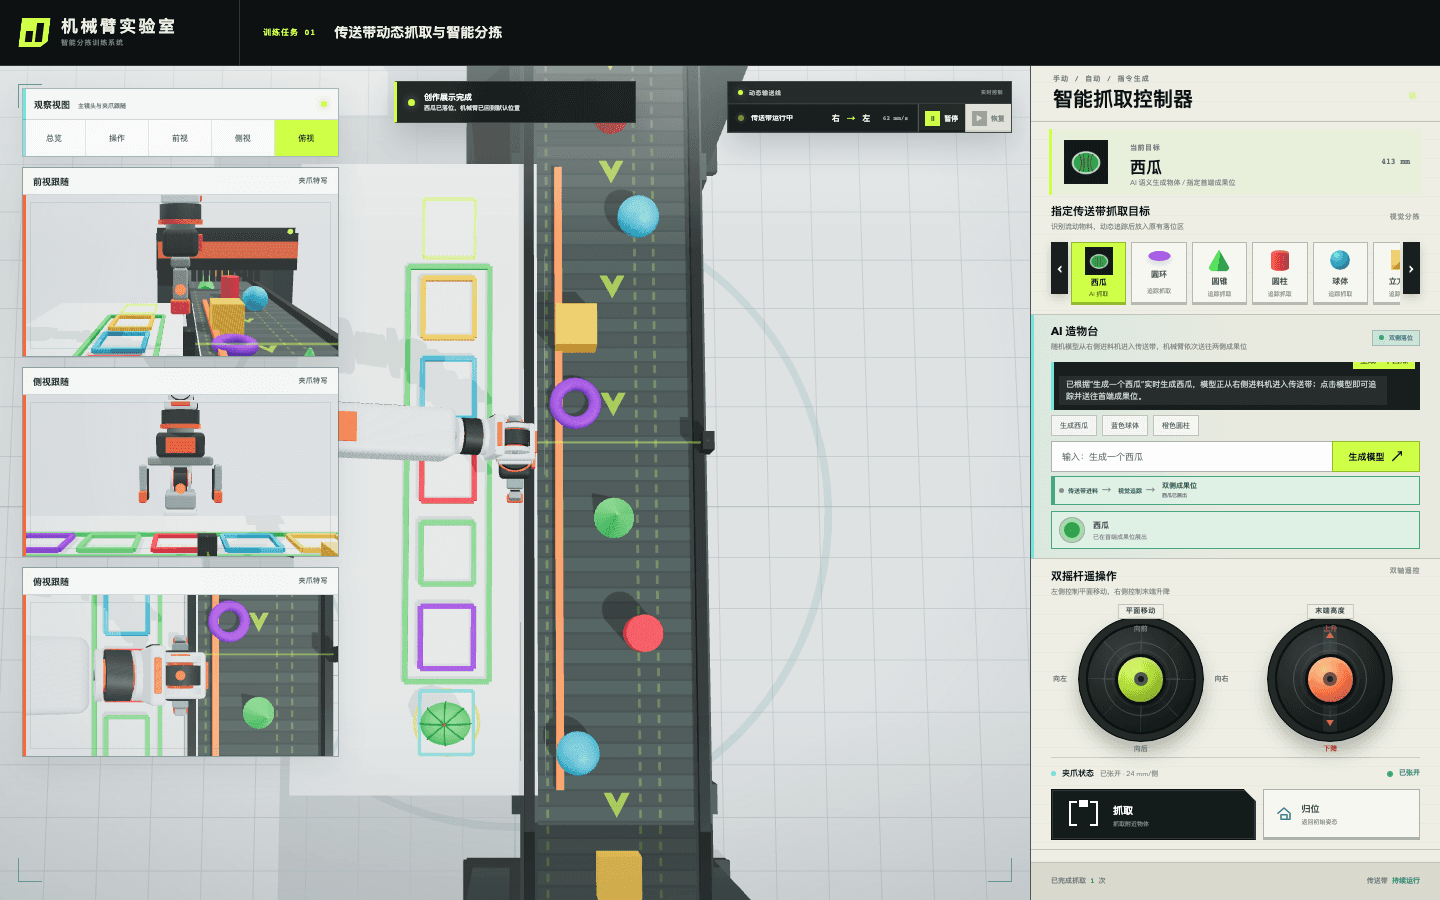
交互与实现
物件随传送带移动,机械臂连续完成抓取、搬运、分类和归位。
可以在自动分拣与手动操控之间切换,从不同角度观察抓取过程。
支持调整与生成物件,并通过碰撞保护提示不合理的抓取动作。
项目为浏览器交互仿真;造物功能采用程序化模型生成,不代表真实机器人部署或通用生成式 CAD。
GitHub 源码备份(私有仓库)